用一個夾上去就好的機構,讓高位頸損者用頭駕駛電動輪椅
不拆控制器、不焊接,原廠限速、加減速與電磁煞車全部保留。這裡完整記錄從何同學的一支影片開始,到目前 M5.2 方案為止,每一次推翻與重來的過程。
- 前提一不動原廠電路:不拆控制器、不焊線,不影響保固與原廠安全機制
- 前提二可完全還原:拆下裝置後,輪椅回到出廠狀態
- 前提三零件在台灣買得到:蝦皮、台灣物聯科技、ICShop 等通路皆可購得
⚠ 安全底線
在斷電自動脫離機構完成之前,只能將驅動輪架空測試,絕對不可讓人乘坐駕駛。
緣起:為什麼要做這個
靈感來源
專案起點來自中國科技創作者「何同學」的一支影片。他為一位高位脊髓損傷(high level SCI)的身障者改造電動輪椅,讓對方能用陀螺儀感測頭部姿態,加上口含開關,重新駕駛輪椅、取得自主移動的能力。
這支影片示範了一件事:現成的、便宜的消費級電子零件,例如慣性感測器、微控制器、伺服馬達,加上一點機構設計,就足以補上昂貴醫療輔具留下的空缺。
台灣的現況
市售的特殊控制介面,像是頭靠控制、吹吸控制、下巴搖桿,在國外行之有年,但在台灣:
- 取得管道少,多半需要整車進口或原廠客製
- 價格高昂,動輒數萬到十數萬元
- 常需更換整組控制器,例如從 PG Drives VR2 換成支援多元輸入的 R-net,成本再往上疊加
對一般家庭而言,門檻高到實質等於沒有這個選項。
我們的決定
既然沒有現成可負擔的方案,就自己動手做。並且從一開始就設定三個前提:不動原廠電路、可完全還原、零件在台灣買得到(如上方 Hero 所列)。
與何同學方案的差異
| 項目 | 何同學方案 | NodDrive |
|---|---|---|
| 頭部感測 | 陀螺儀(頭戴) | IMU(頭戴,僅用 pitch/roll) |
| 觸發/切換 | 口含開關 | 快速點頭兩下(無須口含物) |
| 輸出方式 | 推測為介入控制訊號 | 機構推動原廠搖桿,完全不碰電路 |
| 保固影響 | 未知 | 無,拆下即還原 |
| 可攜性 | 未知 | 整組可在數分鐘內裝上/卸下 |
設計哲學:用機械手代替人手。所有原廠的限速、加減速曲線、電磁煞車、故障偵測與防呆邏輯全部保留,我們只是替使用者「推那根搖桿」。
服務對象與需求
服務對象
- 高位頸髓損傷(high level SCI)使用者
- 手部無法操作搖桿
- 頭頸部保有小幅度自主動作能力
實際個案的頸部活動度與耐力,需與職能治療師共同評估後再定案。
開發者條件對設計的影響
這個專案由 RC 一人開發,開發者本身的條件直接決定了設計方向。
| 條件 | 現況 | 對設計的影響 |
|---|---|---|
| 焊接能力 | 無基礎(有一支閒置焊槍) | MVP 全程免焊接,模組一律買已焊排針版 |
| 材料偏好 | 不使用金屬材質 | 機構以 3D 列印加熱塑板為主,軸銷用列印線材 |
| 專業背景 | 職能治療(可取得副木熱塑板與塑形設備) | 托座、外殼改用熱塑板,貼合度優於列印件 |
| 採購管道 | 蝦皮、台灣實體電子材料行 | 料件以常見型號為主,避免稀有零件 |
功能需求
- 以頭部姿態控制輪椅前進、後退、左轉、右轉
- 具備明確的啟動/停用切換機制
- 不使用左右轉頭(yaw),保留給使用者觀察路況
非功能需求
| 項目 | 要求 |
|---|---|
| 乘坐空間 | 不得擠壓個案乘坐空間(此為 M3 → M5 改版主因) |
| 安裝時間 | 目標 5 分鐘內可裝上或卸下 |
| 可逆性 | 拆下後輪椅完全恢復原狀 |
| 緊急處置 | 照顧者能在 1 秒內解除機構對搖桿的控制 |
| 重量 | 頭戴裝置含電池控制在約 100 g 以內 |
| 成本 | MVP 目標控制在新台幣 2000 元以內(不含 3D 列印) |
現況調查
輪椅與控制器
| 項目 | 內容 |
|---|---|
| 輪椅型號 | 康揚 KP-25.2(Karma)。搖桿實拍與量測是在另一台同樣配備 VR2 的展示車上做的 |
| 控制器 | PG Drives VR2(標準配備) |
| 選配控制器 | Dynamic Shark(本案未使用) |
| 型號確認依據 | 扶手貼紙印有 VR2 上鎖/解鎖操作說明 |
VR2 是標準單一搖桿輸入,不支援外接特殊輸入裝置。若要原生支援頭靠控制等替代輸入,一般需更換為 PG Drives R-net 等級的控制器,這也是本專案選擇「機構推搖桿」而非「電子介入」的實務原因之一。
搖桿量測數據
| 量測項目 | 數值 | 備註 |
|---|---|---|
| 搖桿盒長度 | 約 16–17 cm | 含按鍵區 |
| 搖桿盒寬度 | 約 7 cm | |
| 搖桿端厚度 | 約 5 cm | 往按鍵端漸薄 |
| 原廠球形搖桿頭 | 已拆除 | 露出內部結構 |
| 金屬桿直徑 | 6 mm | |
| 金屬桿露出長度 | 約 1.3 cm | ⚠ 待精確量測 |
| 搖桿行程 | 半徑約 2 cm | 圓形行程,往任一方向最多 20 mm |
| 搖桿中立角度 | 與地面夾 75 度 | 往輪椅前方傾斜 15 度,以量角器實測 |
| 推動所需力量 | ⚠ 未量測 | 決定 MG90S 是否足夠的關鍵 |
搖桿結構觀察(由實拍照判讀)
由上而下:
- 金屬桿(直徑 6 mm,銀色),圓環套在這一段
- 白色塑膠柱(階梯狀)
- 金屬回中彈簧(外露一圈)
- 黑色橡膠防塵套
- 搖桿盒本體
⚠ 安裝禁區
圓環只能套在最上方的金屬桿段落,且下緣需與回中彈簧保持至少 3 mm 間隙,否則會干涉搖桿回中,這是攸關安全的細節。
搖桿實拍
以下照片是在展示間拍攝的另一台同樣配備 PG Drives VR2 控制器的電動輪椅(不是 KP-25.2),用來觀察搖桿盒的結構與尺寸。VR2 搖桿盒是 PG Drives 的標準模組,不同車款共用同一顆,因此搖桿盒本身的量測可以沿用;扶手與支架的相對位置則要以個案的 KP-25.2 實車為準。


設計演進:從一個粗略的想法,到 M5.2
這不是「最終成果的說明書」,而是「思考過程的紀錄」。每一版都寫下:當時怎麼想、遇到什麼問題、為什麼推翻、學到了什麼。
| 版本 | 核心機構 | 狀態 | 被推翻的原因 |
|---|---|---|---|
| M0 | DAC 介入類比訊號 | 已放棄 | 需拆殼、影響保固、違反第一原則 |
| M1 | 單點直桿推球頭 | 已放棄 | 幾何上做不出兩軸控制 |
| M2 | 十字滑槽 | 已取代 | 摩擦大、易卡、零件多 |
| M3 | 十字滑槽(擺臂改良) | 已取代 | 體積過大,擠壓乘坐空間 |
| M5 | 雙伺服五連桿 | 現行 | 無 |
| M5.1 | +15° 楔形座 | 現行 | 無 |
| M5.2 | +熱塑板 U 型托座 | 現行 | 無 |
沒有 M4:M4 是對 M3 的檢討階段,沒有產生獨立的機構方案,直接導向 M5,說明見下方時間軸中段的轉折點。
-
M0 已放棄 關鍵轉折 1
介入搖桿類比訊號:在電路層直接假裝有人在推搖桿。
當時的想法
PG Drives VR2 的搖桿本質上是兩組可變電阻,輸出兩路類比電壓代表 X、Y 位移。若在控制器內部攔截這兩路訊號,用微控制器的 DAC 直接輸出對應電壓,就能在電路層模擬「有人在推搖桿」。這是最乾淨的做法:沒有機構、沒有摩擦、沒有間隙。
M0(已放棄)示意圖:攔截搖桿 X/Y 類比訊號,以 DAC 模擬電壓輸出的電路層架構。 遇到的問題
必須拆開控制器外殼才能接觸搖桿訊號線,直接違反「不動原廠電路」原則;拆殼將使保固失效;VR2 對搖桿訊號有合理性檢查,我方電路一旦故障(線鬆、程式當掉、電壓漂移),輪椅可能無法正確判定為異常;開發者本身沒有焊接經驗,這類改造的失敗代價過高。
為什麼推翻
成本最低、技術上最乾淨的方案,卻是風險最不可承受的方案。保固與安全驗證機制的重要性,高於解析度與反應速度。
-
M1 已放棄(概念)
單點推桿:用伺服透過連桿直接推原廠球形搖桿頭。
當時的想法
既然不碰電路,就用馬達推搖桿。第一版畫了一根連桿直接推原廠的球形搖桿頭,並設計了電磁鐵加彈簧的斷電脫離機構,斷電時彈簧把整個機構彈開,搖桿自動回中。
M1(已放棄)概念草圖:單點連桿直推球頭,含電磁鐵斷電脫離設計。 遇到的問題
伺服是「轉動」的,用一根直桿直推,只能產生一條弧線上的運動,做不出平面上任意位置的兩軸控制。當時只畫了單軸示意,前後與左右如何同時控制的問題根本還沒解決。
為什麼推翻
概念圖要能被追問「那另一個軸怎麼辦」。畫得出來不代表做得出來,需要一個真正能解兩軸的機構。
學到什麼
電磁鐵脫離的想法本身是好的,後來因 MVP 簡化而暫緩,但必須在載人前加回來(見第 7 章安全設計)。
-
M2 已取代
十字滑槽:兩片互相垂直的滑板交叉夾住搖桿,第一版完整可運作的機構。
當時的想法
兩片互相垂直的滑板交叉夾住搖桿:一片只能左右滑動、一片只能前後滑動,各由一顆伺服帶動。兩軸完全解耦,控制邏輯極簡單,伺服角度和搖桿位移接近線性關係。這個概念很好說明,也是第一個真正能運作的完整方案。
M2(已取代)十字滑槽:滑板 A 由伺服 X 帶動管左右、滑板 B 由伺服 Y 帶動管前後。 遇到的問題
需要滑軌與滑塊,3D 列印件的表面粗糙度難控制,是整個機構最容易卡住的環節;零件多,滑板、滑軌、限位、外框,列印與組裝難度都高;伺服「直桿直推滑板」的畫法是簡化示意,實際做不出來,與 M1 同樣的問題再度出現。
為什麼推翻
滑動摩擦是機構最大的故障來源,且零件數量偏多,組裝與維護難度都高於預期。
學到什麼
「兩軸解耦、控制簡單」的優點,抵不過「滑動摩擦、零件數量」的實作代價。控制邏輯的簡單,不能用機構複雜度去換。
-
M3 已取代
十字滑槽改良版:擺臂帶動、搖桿改延長套管、電路移到椅背電子盒。
當時的想法
伺服改用擺臂加小柱插進長槽的方式帶動滑板,解決「轉動變直線」的問題;原廠球形搖桿頭已被拆除,改為金屬桿加延長套管;ESP32 移到椅背後方的電子盒,搖桿上只留機構,減輕重量;外框改為挖洞托座板,配合搖桿盒細長外型並讓按鍵外露;固定方式改為泡棉加魔術帶,原廠支架完全不動。
M3(已取代)十字滑槽改良版:擺臂加長槽取代直桿直推,外框改為挖洞托座板。 遇到的問題
使用者:「這怎麼跟你一開始畫的不太一樣?」
設計已經改了三版,但早期的概念動畫與已發布的網頁沒有同步更新,造成認知落差。當下用對照表逐項說明了六處差異並致歉。
為什麼推翻
機構本身雖然改良,但整體體積仍然過大,直接導致下一個更根本的問題:擠壓個案乘坐空間(見下方轉折點)。
學到什麼
每次機構改版,必須同步更新所有視覺素材與文件,或明確標註哪一版才是現行版本。這個教訓直接催生了兩件事:本專案總文件的建立,以及「所有設計圖都要存成本機檔案、不依賴暫時性網址」的資料保存原則。
-
關鍵轉折 2 M3 → M5 之間,沒有獨立的 M4 機構
為什麼沒有 M4
M4 是對 M3 的檢討階段,沒有產生獨立的機構設計,而是一句話直接推翻了整個方向:
使用者:「你這樣設計,整個架構太大會擠壓個案乘坐空間,而搖桿實際能控制的範圍只有 2 公分,我認為應該可以做得迷你很多。」
這句話點出設計上的根本錯誤:機構尺寸應該由行程決定,而不是由「看起來夠堅固」決定。搖桿的實際行程只有幾公分,卻設計了一個佔滿整個扶手的框架,是典型的過度設計,而多出來的體積直接侵占了使用者的乘坐空間,使用者卻是無法自行調整姿勢的高位頸損者。
學到什麼:在輔具設計裡,「不打擾」和「能運作」一樣重要,多出來的每一公分,都是使用者要承受一整天的東西。此處確立兩條硬性約束:機構尺寸由行程反推、座椅那一側必須完全淨空。這兩條約束直接導向 M5。詳見 ADR-002。
-
M5 現行
迷你雙伺服連桿:five-bar linkage 平面並聯機構,座椅側完全淨空。
當時的想法
採用 five-bar linkage(五連桿)平面並聯機構。兩顆伺服並排垂直掛在搖桿盒外側,遠離座椅那一側;每顆伺服接一根短連桿,短連桿末端接長連桿,兩根長連桿在末端共用一個小圓環;圓環直接套在 6 mm 金屬桿上,兩顆伺服協同轉動即可把圓環送到平面上任意位置。這是工業上 delta robot、pick-and-place 機器常用的架構,特性是馬達不動、只有輕連桿在動,慣量小、反應快。
M5(現行)雙伺服五連桿俯視示意:伺服本體不動,只有輕連桿在搖桿盒上方運動。完整可互動的 3D 版本在第 5 章。 M2/M3 十字滑槽 與 M5 雙伺服連桿 對照 指標 M2/M3 十字滑槽 M5 雙伺服連桿 座椅側佔用空間 有托座與滑板 完全淨空 搖桿盒上方高度 滑板兩層,高於原搖桿頭 僅 3 mm 厚連桿,不高於原搖桿頭 滑動摩擦 有(最易卡住的環節) 無,全部是轉動關節 零件數 滑板 2、滑軌、擺臂 2、托座 連桿 4、圓環 1、楔形座 1 控制換算 接近線性,簡單 需逆運動學(已完成公式) 遇到的問題(行程定義修正)
初版以「全行程 20 mm(各方向 ±10 mm)」設計。使用者後續釐清「2 公分」是半徑,也就是往任一方向最多推 20 mm,行程是原本假設的兩倍。
為什麼是對的方向
連桿因此由 L1 = 25/L2 = 40 mm 放大為 L1 = 30/L2 = 45 mm。以程式掃描整個半徑 20 mm 的圓形工作區逐點驗算:全區有解、無死區;最小傳動角約 55°、最小肘角約 32°,遠離死點;伺服轉角在 ±48° 內,MG90S 的 180° 範圍餘裕充足;解析度約 0.25 mm/步,半徑內約 80 段。
學到什麼
換個機構架構帶來的改善,遠大於在舊架構上做優化。M3 再怎麼精簡,也不可能小到 M5 的程度。
-
M5.1 現行 關鍵轉折 3
15 度傾角修正:搖桿其實不是垂直的。
當時的想法/新發現
用量角器實測,搖桿在中立位置時與地面夾 75 度,也就是往輪椅前方傾斜 15 度,並非垂直。
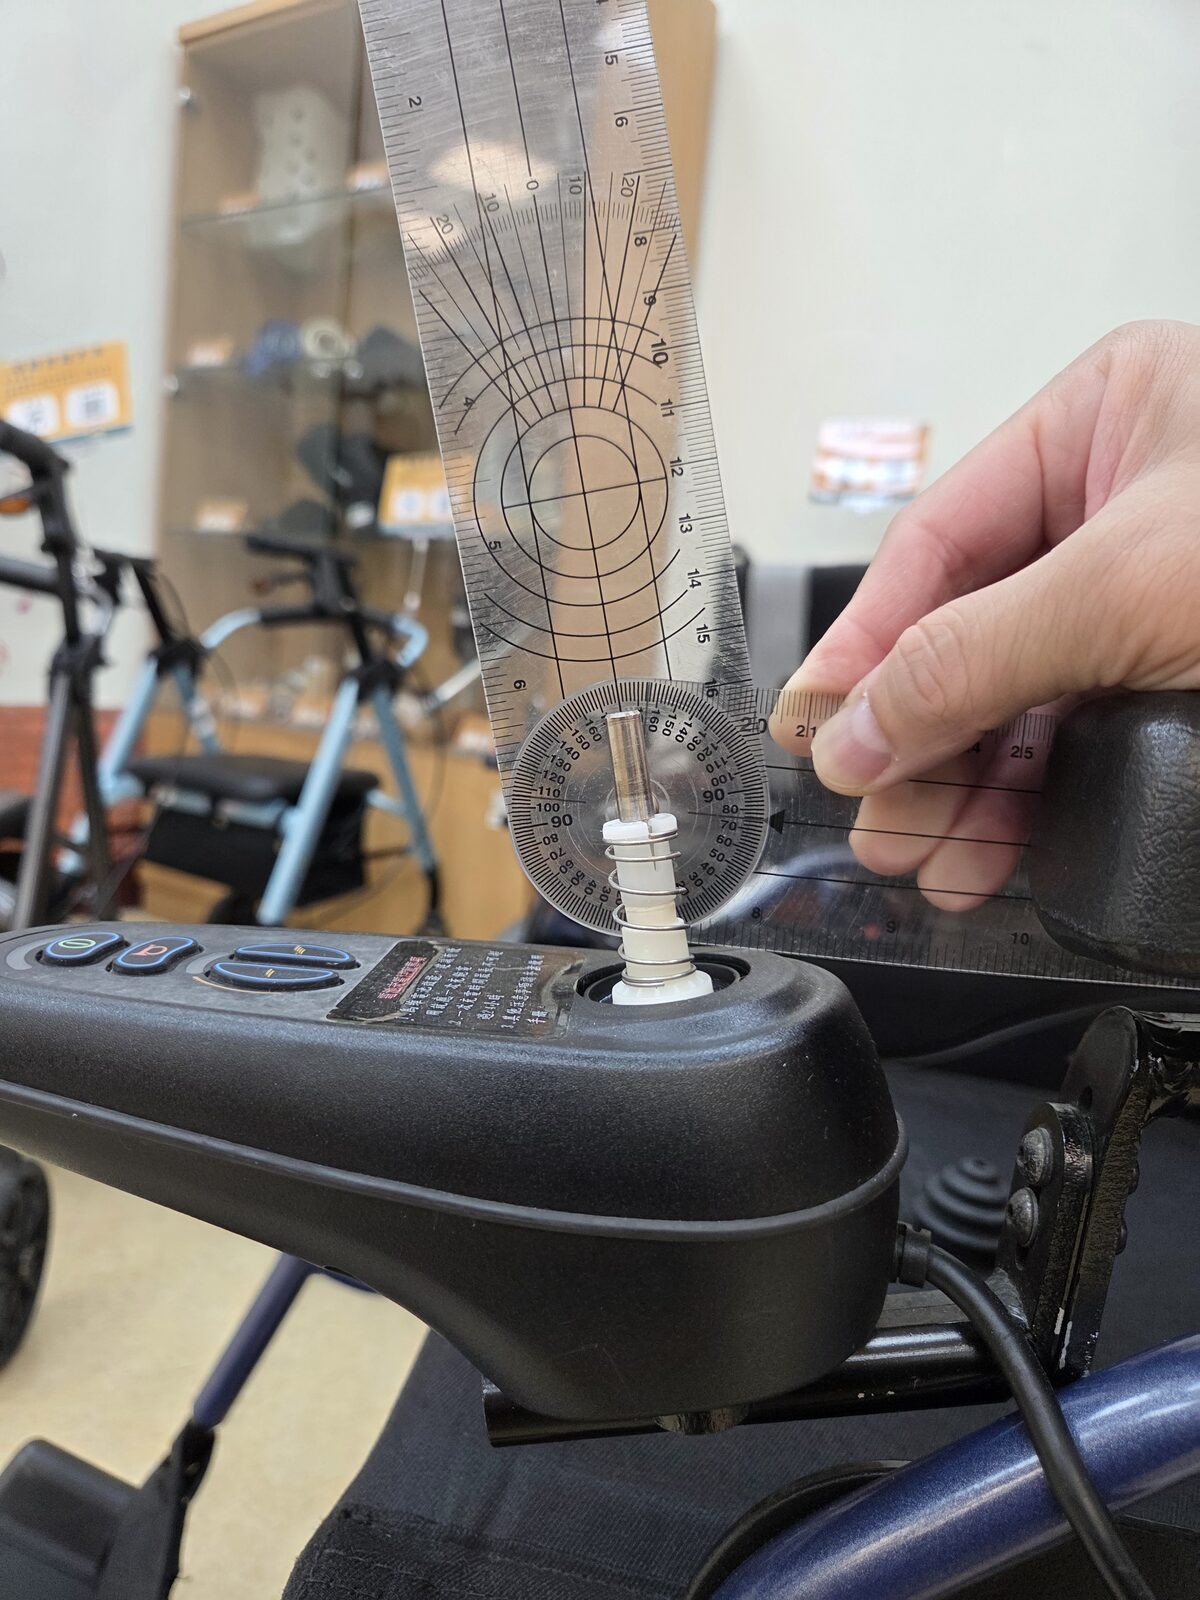
M5.1 實測照片:量角器測得搖桿與地面夾 75 度(往前傾 15 度),是楔形座角度的直接依據。照片中也可見金屬桿下方的白色塑膠柱與外露回中彈簧。 遇到的問題
若連桿平面維持水平,金屬桿穿過圓環的最大斜角將接近 40 度,圓環會卡死或把桿子往上頂;前推與後推的行程、阻力也不對稱。
解法(為什麼不用重新設計)
整個連桿平面跟著往前斜 15 度,使連桿平面與金屬桿的中立方向保持垂直。如此一來,對機構而言搖桿等同「正的」,M5 算好的所有尺寸與公式完全不需更動,只需在伺服座下方墊一個 3D 列印的 15 度楔形座。側視圖見第 5 章。
-
M5.2 現行
熱塑板 U 型托座:貼合交給熱塑板,精度交給 3D 列印。
當時的想法/新資源
使用者具職能治療背景,可取得副木用低溫熱塑板與塑形設備,這是 3D 列印給不了的東西:能直接貼著搖桿盒的不規則曲面塑形。分工決定:熱塑板負責貼合(搖桿盒厚度往按鍵端漸薄、底部有弧度),3D 列印負責精度(連桿孔距、圓環內徑、15 度角)。
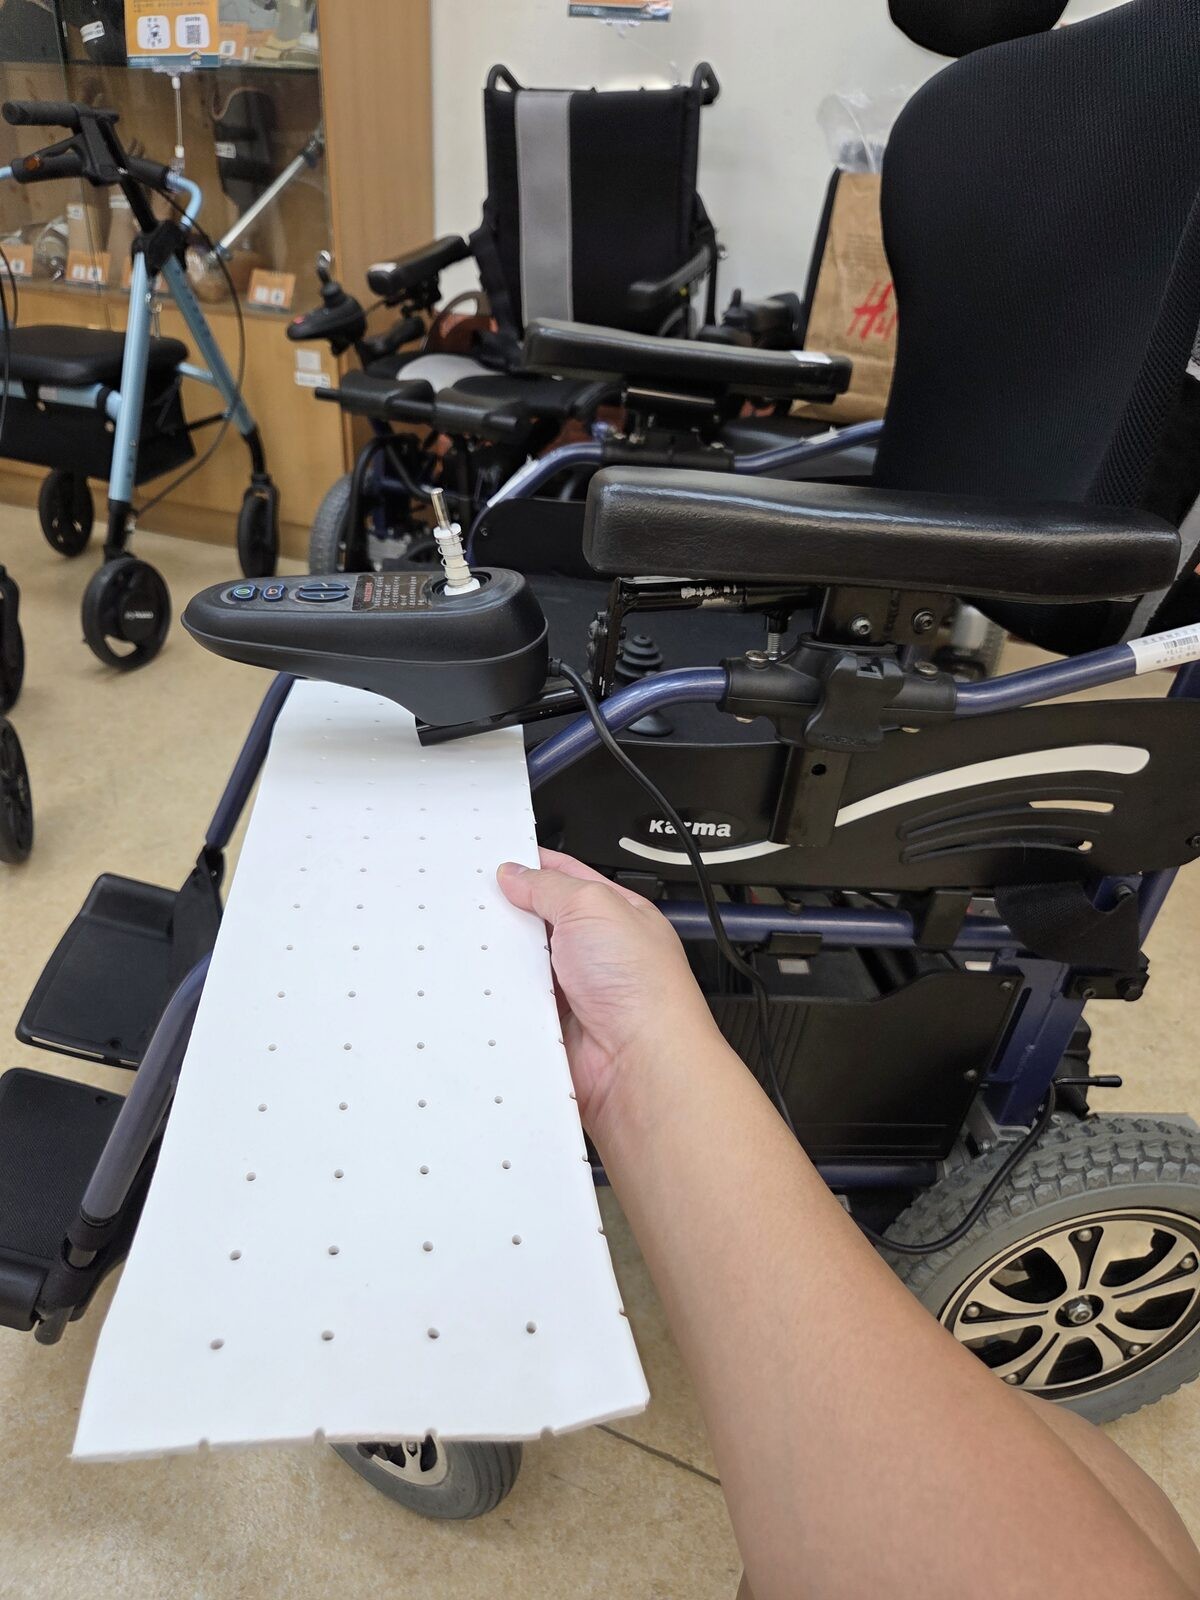
M5.2 以打孔熱塑板比對搖桿盒尺寸,確認能否包覆成型。 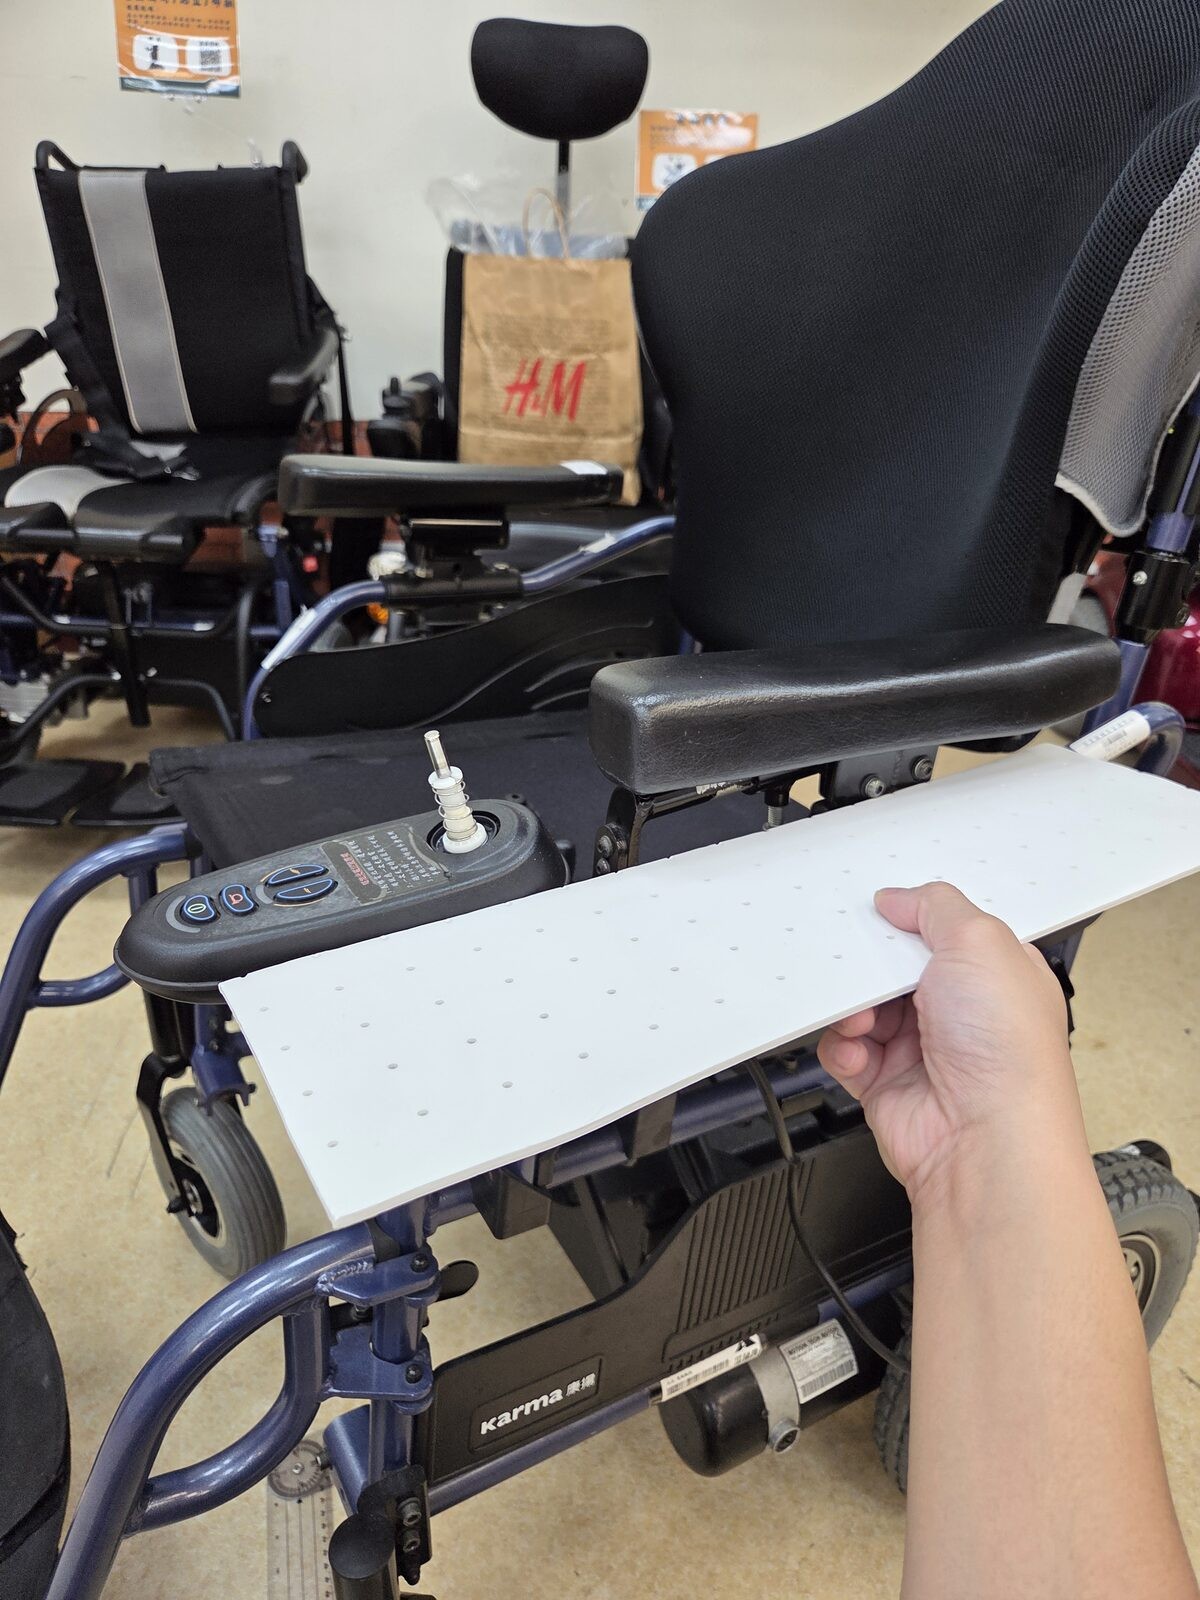
M5.2 試放「大平台」構想:熱塑板同時跨到扶手,用來評估是否比 U 型托座更好固定。 遇到的問題(大平台的討論)
使用者提出:「做一個大平台會不會比較好固定?」
為什麼推翻大平台,改用 U 型托座
伺服必須與搖桿盒剛性結合,大平台若同時接到扶手,搖桿盒在原廠支架上稍有晃動,圓環位置就會跑掉;大平台會讓輪椅變寬,影響進出門口與電梯;照顧者協助轉位、推輪椅時容易勾到。U 型托座像做副木包手一樣包住搖桿盒底部與兩側,外側壁往上延伸作為伺服座,展開尺寸 183 × 115 mm,詳見第 5 章。
學到什麼
設計要順著手邊真正能用的資源走。知道使用者能取得熱塑板,整個托座的做法就完全不同了,而且比原本的純列印方案更好。新限制:熱塑板約 60–70 °C 即軟化,每次使用前必須檢查機構位置。詳見 ADR-004。


三個關鍵轉折
1.放棄介入電路(M0 → M1)
確立了「不碰原廠電路」的第一原則。這個自我設限,反而成為專案最大的優勢:所有原廠安全機制完整保留,隨裝隨拆、不留痕跡。
2.「架構太大會擠壓乘坐空間」(M3 → M5)
使用者的一句話推翻了過度設計,讓機構縮小到原本的十分之一。提醒了在輔具設計中,「不打擾使用者」和「功能可行」同樣重要。
3.發現搖桿是 75 度而非垂直(M5 → M5.1)
一個沒人說出口的假設,差點讓機構卡死。實測永遠優先於假設。
最終方案:迷你雙伺服連桿(M5.2)
機構尺寸
| 項目 | 數值 |
|---|---|
| 機構型式 | Five-bar linkage(平面並聯,2 自由度) |
| 伺服轉軸間距 | 20 mm |
| 伺服轉軸到搖桿中心(往外側偏移) | 44 mm |
| 短連桿 L1(接伺服) | 30 mm |
| 長連桿 L2(接圓環) | 45 mm |
| 連桿厚度 | 約 3 mm |
| 可到達範圍 | 以搖桿為中心、半徑 20 mm 的圓 |
| 伺服轉角範圍 | 約 −48° 到 +48° |
| 往搖桿盒外側凸出 | 約 30 mm |
| 連桿在搖桿盒上方掃動範圍 | 沿長邊前後各約 40 mm |
| 連桿所在高度 | 搖桿盒上方約 30 mm |
| 連桿平面傾角 | 往輪椅前方 15° |
機構驗算結果
以程式掃描整個半徑 20 mm 工作區,逐點檢查:
| 驗算項目 | 結果 | 判定 |
|---|---|---|
| 逆運動學可解性 | 全區有解 | ✅ 無死區 |
| 兩長連桿最小夾角(傳動角) | 約 55° | ✅ 遠離 0°/180° 死點 |
| 最小肘部角度 | 約 32° | ✅ 不會完全折疊或拉直 |
| 伺服所需轉角 | ±48° 以內 | ✅ MG90S 180° 範圍內餘裕充足 |
| 位置解析度 | 約 0.25 mm/步 | ✅ 半徑內約 80 段,足夠 |
逆運動學公式
座標系定義:以搖桿金屬桿中立位置的中心為原點,x 軸朝輪椅外側、z 軸沿搖桿盒長邊(正向為輪椅前方),單位 mm。整個座標平面隨托座往前傾斜 15 度,因此在這個平面內計算時搖桿視同垂直。
常數:
  A  = (44, -10)    伺服 A 轉軸(靠後/靠扶手側)
  B  = (44, +10)    伺服 B 轉軸(靠前/靠腳踏側)
  L1 = 30           短連桿(伺服擺臂)
  L2 = 45           長連桿

輸入:
  目標點 P = (px, pz),需滿足 px² + pz² ≤ 20²

對每顆伺服(以轉軸 J 代表 A 或 B):
  dx = px - Jx
  dz = pz - Jz
  d  = sqrt(dx² + dz²)                     # 轉軸到目標的距離
  φ  = atan2(dz, dx)                       # 轉軸到目標的方位角
  α  = acos( (L1² + d² - L2²) / (2·L1·d) )  # 餘弦定理

  θA = φA + α     # 伺服 A 肘部朝 -z(後方)
  θB = φB - α     # 伺服 B 肘部朝 +z(前方)

輸出伺服指令角度:
  cmdA = (θA - θA₀) + offsetA
  cmdB = (θB - θB₀) + offsetB

  其中 θA₀、θB₀ 為 P = (0,0) 時解得的角度(置中姿態),
  offset 為安裝時的機械校正值。
程式實作注意事項
(L1² + d² − L2²) / (2·L1·d)在計算前須 clamp 到 [−1, 1],避免浮點誤差導致acos回傳 NaN- 目標點超出半徑 20 mm 時,應等比例縮回圓內(
P × 20/|P|),而非直接截斷 x、z,否則斜向會變形 - 初期軟體限制建議只用 60% 行程(半徑 12 mm),並在托座上加實體擋塊
側視圖:15 度傾角
零件細節
| 零件 | 規格 | 備註 |
|---|---|---|
| 圓環 | 內孔 6.3–6.5 mm,上下倒角 | 倒角讓金屬桿傾斜時不卡;往上一拔即脫離,是 MVP 唯一的緊急解除方式 |
| 連桿 ×4 | 厚 3 mm,孔徑 1.85 mm | 兩根 30 mm、兩根 45 mm(孔心距) |
| 軸銷 | 1.75 mm 3D 列印線材 | 插入後兩端加熱壓扁,不用金屬 |
| 伺服擺臂 | MG90S 原廠附件 | 用原廠小螺絲鎖上 |
| 15° 楔形座 | 3D 列印 | 高度差約 5 mm(前低後高),用束帶綁在托座上 |
列印材質建議 PETG 或 ASA。不建議 PLA,台灣夏天輪椅停在戶外或車內,車廂溫度可超過 60 °C,PLA 會軟化變形,導致伺服位置偏移。
已知風險:連桿與扶手墊干涉
扶手墊前端距離搖桿很近,且高於搖桿盒。連桿沿搖桿盒前後掃動約 40 mm,往後那端又因 15 度傾斜被抬高,往後推到底時可能撞到扶手墊。候選解法:伺服整體往前移,讓連桿主要往前方伸展;或搖桿盒沿原廠支架往前滑數公分,個案不需用手操作搖桿,往前移不影響使用,且隨時可調回。⚠ 需補量:金屬桿中心到扶手墊前緣的水平距離、扶手墊頂面高出搖桿盒頂面多少。
U 型托座展開圖
| 區段 | 寬度 | 說明 |
|---|---|---|
| 內側壁 | 25 mm | 只到搖桿盒一半高,座椅側盡量不佔空間 |
| 底板 | 74 mm | 搖桿盒寬 70 mm + 兩側各 2 mm 餘裕 |
| 外側壁 | 52 mm | 搖桿盒厚 50 mm + 2 mm 餘裕,使伺服座與盒頂同高 |
| 伺服座 | 32 mm | 往外折成水平,承載楔形座與伺服,偏前約 10 mm |
| 合計 | 183 mm | 高度 115 mm |
附加結構:外側壁上緣靠前段有定位片(8 × 40 mm,往內折勾住搖桿盒頂邊,確保每次裝上高度一致);每側壁各 2 個魔術帶孔(22 × 4 mm,前後各一);底板後段有支架缺口(約 40 × 35 mm,避開原廠支架夾具與電線出口)。
製作步驟
- 先做紙型:依上述尺寸在厚紙上畫出並剪下,套在搖桿盒上試折。重點是描出底部的原廠支架缺口與電線出口的實際位置,紙型正確後再裁熱塑板。
- 保護搖桿盒:用布或彈性套包住搖桿盒再塑形,避免熱板沾黏或燙壞按鍵貼紙。
- 第一次加熱折彎:底板貼住搖桿盒底部,內側壁與外側壁往上折貼住兩側。
- 第二次加熱折彎:再加熱外側壁上緣,伺服座往外折成水平,定位片往內折勾住盒頂。
- 加強伺服座:外側壁上半段與伺服座疊第二層熱塑板趁熱壓合,或把邊緣折起做加強邊,避免伺服推動時晃動。
- 固定楔形座:束帶穿過熱塑板孔洞,將 15° 楔形座綁在伺服座上。
- 綁上魔術帶:兩條穿過側壁長孔、繞過搖桿盒綁緊,位置避開按鍵;托座內面貼 EVA 泡棉防滑。
| 注意事項 | 說明 |
|---|---|
| 耐熱上限 | 約 60–70 °C 即軟化。夏天不可將輪椅長時間曝曬或留在車內,每次使用前檢查機構位置是否偏移 |
| 剛性不足 | 有孔洞的熱塑板較軟,伺服座區段務必疊兩層或做加強邊 |
| 黏合方式 | 趁熱壓合即可黏接;若為防沾塗層板材,黏合前需先刮粗表面 |
| 必留外露 | 電源鍵、速度調整鍵、充電孔(若在搖桿盒上)皆須保持可操作 |
⚠ 安全底線
在斷電自動脫離機構完成之前,只能將驅動輪架空測試,絕對不可讓人乘坐駕駛。
控制邏輯與頭部動作映射
動作對應表
| 頭部動作 | 輪椅動作 | 感測軸 |
|---|---|---|
| 低頭 | 前進 | pitch(俯仰) |
| 抬頭 | 後退 | pitch |
| 左傾頭(耳朵靠左肩) | 左轉 | roll(側傾) |
| 右傾頭 | 右轉 | roll |
| 左右轉頭(yaw) | 不使用 | 無 |
| 快速點頭兩下 | 切換「駕駛模式」開/關 | pitch 時序偵測 |
為什麼不用 yaw
左右轉頭是人類觀察路況最自然的動作。若綁定為控制指令,使用者將無法安全地看左右來車。保留 yaw 給視覺,是這套映射最重要的設計決定。
為什麼六軸 IMU 就夠
MPU6050 為六軸(三軸加速度加三軸陀螺儀),沒有磁力計。一般六軸 IMU 的最大弱點是 yaw 會隨時間漂移,但因為本專案完全不使用 yaw,這個弱點不構成問題。pitch 與 roll 可以用重力向量持續校正,長時間穩定。
訊號處理鏈
原始加速度 → 低通濾波 → 計算 pitch/roll → 減去校正基準
  → 死區判斷 → 速度曲線映射 → 限幅(初期 60%)
→ 逆運動學 → 伺服角度 → 平滑補間 → 輸出 PWM| 處理環節 | 目的 | 建議參數(待實測調整) |
|---|---|---|
| 低通濾波 | 濾除路面震動與細微顫抖 | 截止頻率 2–5 Hz |
| 死區 | 避免頭部自然微動造成誤動作 | pitch/roll 各 ±5° |
| 個人化校正 | 每次戴上頭箍都必須重新校正 | 靜止 2 秒取平均為基準 |
| 速度曲線 | 小角度慢速,精細操作容易 | 平方曲線(非線性) |
| 限幅 | 初期安全 | 60% 行程(半徑 12 mm) |
| 平滑補間 | 伺服動作不突兀 | 每次更新移動量上限 |
安全設計
這是一台會載人移動的機器。
⚠ MVP 階段的絕對底線
在斷電自動脫離機構完成之前,只能將驅動輪架空測試,絕對不可讓人乘坐駕駛。
目前 MVP 的緊急解除方式只有「用手把圓環往上拔」,這需要一個清醒、在場、且手部功能正常的照顧者。這不足以支撐實際乘坐。
失效偵測與反應
| 失效情境 | 偵測方式 | 反應 |
|---|---|---|
| 感測器斷線/無資料 | 讀取逾時 | 立即回中並停車 |
| 無線封包遺失(無線版) | 心跳機制,每秒約 50 次封包、含流水號與加密 | 150–200 ms 內回中並切斷伺服電源 |
| 頭部角度突然超出合理範圍 | 角度閾值+變化率 | 立即回中停車(涵蓋痙攣、頭垂下、頭箍脫落) |
| 系統重開機/重新連線 | 開機狀態機 | 一律回到「未啟動」狀態,伺服先置中 |
| 電池電量過低 | 電壓監測 | 警示並停止驅動 |
實體安全裝置
| 裝置 | 狀態 | 說明 |
|---|---|---|
| 大顆緊急停止鈕 | ⚠ 尚未納入 MVP 清單 | 照顧者可及範圍,切斷伺服電源 |
| 手動模式切換開關 | ⚠ 尚未納入 | 實體開關,不依賴軟體 |
| 原廠電源鍵 | ✅ 設計已保留 | 必須隨手可按、不可被機構遮蔽 |
| 實體行程擋塊 | ✅ 列入托座設計 | 即使軟體失控,機構也推不到全速 |
| 斷電自動脫離(電磁鐵+彈簧) | ❌ MVP 暫緩 | 原 M1 設計,為簡化 MVP 暫時省略。加回後才可載人 |
頭戴裝置安全
- 磁吸快拆扣:照顧者可單手快速解除
- 鬆緊度:可塞入兩指
- 避開頸部前側:任何帶子都不可橫過氣管
- 重量:含感測器控制在約 100 g 以內
- 第一版選用工程安全帽內襯頭箍(後腦棘輪旋鈕、輕、通風、單價約一兩百元),優於一般帽子或下巴帶
電力安全
- 伺服與控制盒使用獨立行動電源,不從輪椅充電孔取電
- 伺服電源與 ESP32 電源分開供應
- 所有電線沿扶手與椅背以束帶固定,並保留適度鬆弛,避免使用者移動或轉位時被勾到扯斷
臨床與流程安全
務必與職能治療師共同評估個案的頸部活動度、肌力與疲勞耐受度。測試順序不可跳階:
- 桌面測試(無輪椅)
- 接上輪椅但驅動輪架空
- 空曠場地、有人隨行、低速
- 實際環境
每次使用前檢查清單見第 9 章。
動手做
三區配置
| 區域 | 內容 | 理由 |
|---|---|---|
| 頭箍 | 僅 MPU6050 | 重量最小化 |
| 電子盒(椅背後方) | ESP32+端子擴展板、USB 轉端子、行動電源 | 重量與體積遠離頭部與搖桿 |
| 搖桿盒 | 僅兩顆伺服與連桿 | 機構最小化,不放任何電路板 |
接線表
| 來源 | 接到 | 線色/說明 |
|---|---|---|
| MPU6050 VCC | ESP32 3V3 | 紅 |
| MPU6050 GND | ESP32 GND | 黑 |
| MPU6050 SDA | ESP32 G21 | I2C 資料 |
| MPU6050 SCL | ESP32 G22 | I2C 時脈 |
| 伺服 A 訊號 | ESP32 G18 | 延長線白線(MG90S 原廠為橘線) |
| 伺服 B 訊號 | ESP32 G19 | 延長線白線 |
| 兩顆伺服 + | USB 轉端子 + | 紅,並聯 |
| 兩顆伺服 − | USB 轉端子 − | 黑,並聯 |
| USB 轉端子 − | ESP32 GND | 共地,此線必接 |
| 行動電源 USB 孔 1 | ESP32 USB 孔 | ESP32 供電 |
| 行動電源 USB 孔 2 | USB 轉端子 | 伺服專用 5V |
三條鐵則
- 伺服絕不可從 ESP32 腳位取電:伺服啟動瞬間電流可達數百毫安,會讓 ESP32 電壓下陷而重開機
- 必須共地:伺服電源的負極要拉一條線到 ESP32 的 GND,否則伺服讀不懂訊號
- 插頭照防呆凸起插:伺服接頭有方向性,插反會燒毀伺服。插之前確認能輕鬆推到底
已知限制:I2C 長距離
MPU6050 的 I2C 匯流排原本設計給短距離(數十公分)。拉到約 1 公尺,在輪椅上(馬達電磁干擾、頭部持續移動造成線材擾動)可能偶爾讀不到資料。MVP 階段可接受,但程式必須加上「讀取逾時即回中停車」保護;穩定版本(E2)計畫改在頭箍上放一片小型 ESP32,用 ESP-NOW 無線傳至電子盒。
採購清單
杜邦線與連接線(最常買錯,請對照)
| 品項 | 長度 | 公母 | 數量 | 用途 |
|---|---|---|---|---|
| 杜邦線 | 20 cm | 公對公 | 1 包(約 40 條) | 桌上麵包板測試;電子盒端接伺服延長線也用這個 |
| 杜邦線 | 20 cm | 母對母 | 1 包 | 備用,模組直接對接 |
| 杜邦線 | 100 cm | 公對母 | 4 條以上 | 頭箍 MPU6050 拉到椅背電子盒 |
| 伺服延長線 | 50 cm | 3 芯(公對母) | 2 條(建議買 10 條包) | 伺服拉到電子盒 |
公母怎麼判斷:MPU6050 模組上是公排針,接它的那一端要用母頭;端子擴展板是螺絲端子,接它的那一端要用公頭(剝線鎖入亦可);伺服本身接頭是母座,延長線的公端插進伺服。
公對公用量估算:電子盒端每顆伺服 3 條(訊號、紅、黑),2 顆共 6 條;桌上測試約 10 條,買一整包最省事。
「3 芯」是什麼:一條外皮裡包著三根導線。伺服線固定是三根:
| 顏色(延長線) | 顏色(MG90S 原廠) | 功能 |
|---|---|---|
| 黑 | 棕 | GND 負極 |
| 紅 | 紅 | 5V 正極 |
| 白 | 橘 | 訊號 |
對照之下,杜邦線是單芯:一條就是一根導線,所以接 MPU6050 的四個腳位要用 4 條。
電子零件
| 品項 | 數量 | 注意事項 |
|---|---|---|
| ESP32 開發板 | 1 | 已焊排針;附可傳資料的 USB 線(不是只能充電的) |
| ESP32 端子擴展板 | 1 | 腳位數必須與開發板一致(30 或 38 腳),買前先數 |
| MPU6050 | 1 | 已焊排針 |
| MG90S 伺服 | 3 | 180 度版本,不可買 360 度連續旋轉款;2 顆用、1 顆備 |
| USB 公頭轉端子 | 1 | 給伺服獨立 5V |
| 行動電源 | 1 | 需兩個 USB 輸出孔 |
| 麵包板 | 1 | 僅桌上測試用 |
機構與固定材料
| 品項 | 數量 | 注意事項 |
|---|---|---|
| 副木熱塑板 | 約 20 × 15 cm | 使用者手邊已有 |
| 3D 列印件 | 1 套 | 連桿 ×4、圓環 ×1、15° 楔形座 ×1;PETG 或 ASA,勿用 PLA |
| 1.75 mm 列印線材 | 少量 | 當連桿軸銷,PLA 即可(好壓扁) |
| 魔術帶(黏扣帶) | 2–3 條 | 寬 2–3 cm |
| EVA 泡棉(背膠) | 1 片 | 貼托座內面防滑 |
| 束帶(紮線帶) | 1 包小號 | 固定楔形座、整線 |
| 小收納盒 | 1 個 | 約 12 × 8 × 5 cm,當電子盒 |
| 工程帽內襯頭箍 | 1–2 | 後腦有棘輪旋鈕 |
工具
| 品項 | 用途 |
|---|---|
| 行李秤(掛鉤式) | 量推動搖桿所需的力,決定 MG90S 是否足夠 |
| 量角器 | 已用於量測 75° 傾角 |
| 游標卡尺 | 量金屬桿直徑與露出長度 |
| 剝線鉗或小剪刀 | 端子接線修線頭 |
| 小十字螺絲起子 | 鎖端子台、伺服擺臂 |
購買前必做的兩件事
- 數清 ESP32 的腳位數(通常一邊 15 或 19 支),擴展板買錯就插不上
- 先用行李秤量推動搖桿的力,若超過約 600 克,須改用 MG995 等大扭力伺服,托座與楔形座尺寸都要跟著重算。建議量完再買伺服
通路
台灣實體/現貨通路:台灣物聯科技(台南現貨)、ICShop。
⚠ 安全底線
在斷電自動脫離機構完成之前,只能將驅動輪架空測試,絕對不可讓人乘坐駕駛。
還沒解決的問題
誠實列出待辦與限制,不打包票已經完成。
待量測(阻擋設計定案)
- 推動搖桿所需的力(行李秤掛在金屬桿頂端),決定伺服選型,最高優先
- 金屬桿從防塵套露出的精確長度
- 金屬桿表面是否有切平面(影響圓環設計)
- 金屬桿中心到扶手墊前緣的水平距離
- 扶手墊頂面高出搖桿盒頂面多少
- 搖桿轉軸在盒內的深度(用於確認圓環套在哪個高度對應多少行程)
- 確認「半徑 2 cm」是在金屬桿頂端量的(目前假設為是)
待設計
- 15° 楔形座 3D 模型(需先確定伺服前後位置)
- 連桿 ×4、圓環 ×1 的 3D 模型與列印參數
- U 型托座紙型(依實物描線)
- 緊急停止鈕與手動切換開關的配置
- 斷電自動脫離機構(載人前必須完成)
待開發
- ESP32 程式骨架:開機置中、校正流程、死區、低通濾波、看門狗
- 逆運動學函式(公式已備,見第 5 章)
- 雙擊點頭偵測
- 桌面模擬器(不接輪椅先驗證控制手感)
每次使用前檢查清單(草案)
- 機構位置無偏移(尤其夏天曝曬後)
- 圓環未碰到回中彈簧
- 魔術帶綁緊、托座無晃動
- 原廠電源鍵可按、未被遮蔽
- 電線無勾纏、有適度鬆弛
- 行動電源電量充足
- 頭箍鬆緊可塞兩指,快拆扣可單手解除
- 重新校正完成
- 緊急解除方式(拔圓環)已向在場照顧者說明
過往的暫時性網頁
專案早期曾在 Claude 上發布兩頁暫時性網頁,內容已過時(動畫仍為 M2 十字滑槽加電磁鐵,安裝章節仍為 M3 方案),且網址未來可能失效,不應作為專案資料來源。所有最新設計以本站與 GitHub repo 內的檔案為準。
開源與致謝
授權
- 文件與設計圖:CC BY-SA 4.0
- 程式碼(韌體):MIT License
⚠ 安全底線
在斷電自動脫離機構完成之前,只能將驅動輪架空測試,絕對不可讓人乘坐駕駛。下載這些檔案的人請一併理解目前的驗證階段與未完成條件(見第 9 章),不要略過安全設計直接組裝上路。
下載
| 內容 | 連結 |
|---|---|
| 1:1 紙型(U 型托座展開圖) | templates/ |
| 設計圖 SVG | assets/diagrams/ |
| 離線互動 HTML | assets/interactive/ |
| 韌體(ESP32/Arduino) | firmware/ |
| 完整原始碼 | github.com/renstudiodev-TW/noddrive |
Repo 目前為 private,公開時間由 RC 決定,公開後以上連結才能被外部訪客開啟。
如何參與
目前專案由 RC 一人開發。若你是職能治療師、輔具工程師、或 Maker,歡迎透過 GitHub Issue 或 Email 提出量測數據、機構改良建議、或臨床評估意見,尤其是第 9 章列出的待量測與待設計項目。
致謝
本專案的靈感來自中國科技創作者「何同學」的一支影片,他為一位高位脊髓損傷的身障者改造電動輪椅的示範,證明了消費級電子零件加上機構設計,足以補上昂貴醫療輔具留下的空缺。NodDrive 沿用了這個核心精神,並針對台灣的輪椅型號、保固限制與開發者條件,走出一條不同的技術路線。
術語表
| 術語 | 說明 |
|---|---|
| SCI | Spinal Cord Injury,脊髓損傷。High level SCI 指高位(頸段)損傷 |
| IMU | Inertial Measurement Unit,慣性量測單元。本案用六軸(加速度+陀螺儀) |
| pitch/roll/yaw | 俯仰/側傾/偏航。本案只用 pitch 與 roll |
| Five-bar linkage | 五連桿機構。兩個馬達透過連桿協同控制一點的平面位置 |
| 逆運動學(IK) | 已知末端位置,反推各關節角度 |
| 傳動角 | 連桿機構中傳力方向與運動方向的夾角,越接近 90° 傳力效率越好 |
| 死點 | 連桿完全拉直或完全折疊的位置,此時無法控制或出力為零 |
| 3 芯線 | 一條外皮包三根導線,伺服線的標準規格 |
| ESP-NOW | ESP32 專用的低延遲點對點無線協定,不需 Wi-Fi 路由器 |
| 副木熱塑板 | 職能治療用低溫熱塑材料,約 60–70 °C 軟化後可直接在人體或物件上塑形 |
| VR2/R-net | PG Drives Technology 的電動輪椅控制器系列。R-net 支援多元輸入裝置 |